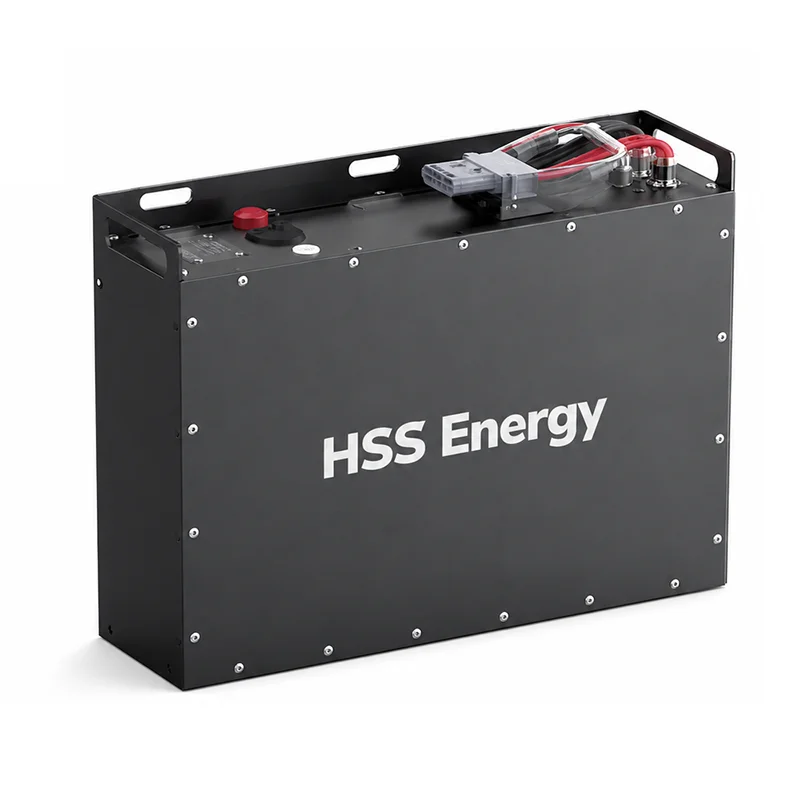
Egy AGV vagy mobil robotakkumulátornak többet kell tennie, mint egy feszültség- és kapacitáscélt teljesíteni. Az üzemidő, a gyorsítóáram, a töltőablak, az akkumulátorrekesz méretei, a kommunikáció a járművezérlővel és a működési ütemterv egyaránt befolyásolja a végső csomag kialakítását. A HSS Energy projektalapú lítium akkumulátor rendszereket fejleszt AGV-k, AMR-ek és mobil robotberendezések számára, amelyek elektromos, mechanikai és kommunikációs paramétereit az alkalmazás ellen igazolják.
|
Alkalmazás fókusz |
Akkumulátor kémia |
Töltés |
Integráció |
|
AGV / AMR / mobil robotika |
LiFePO4 referencia platform |
Kézi / dokkoló / lehetőség töltés projektenként |
CAN / RS485 és projekt által meghatározott interfészek |
Két, azonos névleges feszültséget használó AGV-hez nagyon eltérő akkumulátorcsomagokra lehet szükség. A könnyű raktári AMR hosszú ideig mérsékelt áramerősséggel működhet, míg a szállító AGV-nél gyorsítás, emelés vagy lejtős működés közben rövid, erősáramú események lehetnek. Az akkumulátort ezért a munkaciklusból kell meghatározni.
|
Mérnöki bemenet |
Mit határoz meg |
|
A jármű üzemi feszültsége |
Sorozat konfiguráció és töltőfeszültség |
|
Átlagos terhelés és üzemóra |
Szükséges felhasználható energia és futási idő |
|
Csúcsterhelés és csúcsidőtartam |
BMS, cella, kábel és csatlakozó áramerősség |
|
Akkumulátorrekesz / szerelési hely |
Ház mérete, terminál helyzete és mechanikai elrendezése |
|
Töltőablak |
Töltési áram és töltési stratégia |
|
Járművezérlő |
Kommunikációs protokoll és jelleképezés |
|
Működési környezet |
Hőmérséklet, burkolat és védelmi követelmények |
A következő konfiguráció a mellékelt HSS referenciaadatokon alapul. A forrásanyagban nem rögzített paraméterek a projekt által jóváhagyottak maradnak, nem pedig általános értékeket rendelnek hozzájuk.
|
Paraméter |
HSS referencia konfiguráció / projekt megerősítése |
|
Piaci feszültségosztály |
24V osztályú |
|
Névleges feszültség |
25,6V |
|
Konfiguráció |
8S LiFePO4 |
|
Kapacitás |
60 Ah |
|
Névleges energia |
1,536 kWh |
|
Felső töltési referencia |
29,2 V (8 × 3,65 V); végleges töltőprofil projekt megerősítve |
|
Töltési mód |
CC-CV; kézi / dokkoló / lehetőség töltés projektenként |
|
Folyamatos / Csúcsáram |
A projekt által megerősített AGV terhelés és csúcsidőtartam alapján |
|
Kommunikáció |
CAN / RS485 projekt választható; a projekttel megerősített térképezés |
|
Ház / súly |
A projekt megerősítve az akkumulátorrekesz felülvizsgálata után |
|
Csatlakozó / Pinout |
Projekt konfigurált |
A kapacitás önmagában nem határozza meg, hogy egy AGV képes-e befejezni egy műszakot. Az energiaszükségletet a valós működési ciklusból kell megbecsülni, beleértve az utazást, az üresjárati időt, a gyorsítást, az emelési vagy szerszámozási terheket és a töltési lehetőségeket. A csúcsáramot az átlagos energiafogyasztástól elkülönítve kell ellenőrizni.
|
Méretezési kérdés |
Mérnöki ellenőrzés |
|
Mennyi ideig kell működnie az AGV-nek a töltések között? |
Becsülje meg a felhasználható energiát a munkaciklusból, ne csak a névleges kapacitásból |
|
Mekkora a normál üzemi áram? |
Ellenőrizze a hőterhelést és a folyamatos kisülési követelményt |
|
Mi a legnagyobb rövid idejű áram? |
Ellenőrizze a cella, BMS, kábel és csatlakozó képességét |
|
Meddig tart a csúcs? |
Különböztesse meg a rövid gyorsulási csúcsokat a tartósan nagy terheléstől |
|
Tölthet-e az AGV a szünetekben? |
Az alkalmi töltés csökkentheti a szükséges fedélzeti energiát |
|
Mekkora tartalék szükséges? |
Állítsa be az SOC működési ablakát az útvonalnak és a töltési megbízhatóságnak megfelelően |
A töltési stratégia az akkumulátor kialakításának része. A mellékelt 24 V osztályú referencia támogatja a CC-CV töltési megközelítést, míg a fizikai töltési módot projektenként választják ki. A AGV-rendszertől függően a töltés történhet kézi, dokkoló alapú vagy lehetőség szerint a tervezett megállások során.
· Kézi töltés: alkalmas arra az esetre, ha a járművek egy meghatározott töltési időszakra üzemen kívül helyezhetők.
· Dokkoló töltés: a töltési interfészek és a vezérlési logika a dokkoló elrendezéséhez igazodik.
· Lehetőség töltés: rövid töltési időszakok beépíthetők az üzemi ütemtervbe, ahol a töltő, az akkumulátor és az útvonalstratégia támogatja.
· A végső töltőáramot, a csatlakozó/érintkező kialakítását és a vezérlőjeleket meg kell erősíteni a töltőberendezéssel és a járművezérlővel.
Az AGV és a robotikai projektek esetében a BMS nem csak védelmi eszköz. Működési információkat is szolgáltathat a járművezérlőnek. A mellékelt referencia támogatja a projekt által választható CAN vagy RS485 kommunikációt, a projekthez jóváhagyott protokollleképezéssel.
|
BMS / Interfész elem |
Projektszerep |
|
Feszültség, áram és hőmérséklet figyelése |
Az akkumulátor működési állapota és védelmi bemenet |
|
Túltöltés/kisütés elleni védelem |
Megakadályozza az akkumulátor beállított határértékein kívüli működést |
|
Túláram / rövidzárlat elleni védelem |
Reagál a szokatlan elektromos állapotokra |
|
Hőmérséklet elleni védelem |
Szabályozza a működést, ha a hőmérséklet meghaladja a beállított határértékeket |
|
SOC adatok |
Támogatja a fennmaradó energia jelzését és a töltési döntéseket, ha végrehajtják |
|
CAN / RS485 |
Jármű/BMS kommunikáció a megerősített protokoll szerint |
|
Protokoll leképezés |
A jeldefiníciók és a kommunikációs viselkedés megerősítve az ügyféllel |
Az AGV akkumulátorokat gyakran korlátozza egy meglévő akkumulátorrekesz. Ezért a burkolat méreteit, a fogantyú helyzetét, a kábelkimenetet, a csatlakozó helyét és a szerviz hozzáférést felül kell vizsgálni, mielőtt a mechanikai konstrukciót lefagyják. A mellékelt referencia nyitva hagyja a házat, a súlyt, a csatlakozót és a kivezetést a projekt megerősítéséhez.
· Akkumulátorrekesz méretei és rögzítési pontjai
· Fém vagy más, a projektnek megfelelő burkolat
· A csatlakozó és a kábel kiválasztása az áramerősségnek és a jármű interfészének megfelelően
· A kapocs/csatlakozó helyzete és a kábel kilépési iránya
· Kijelző vagy állapotfelület, ahol szükséges
· Szolgáltatásra, emelésre és cserére vonatkozó követelmények
· Projektspecifikus címke és azonosító
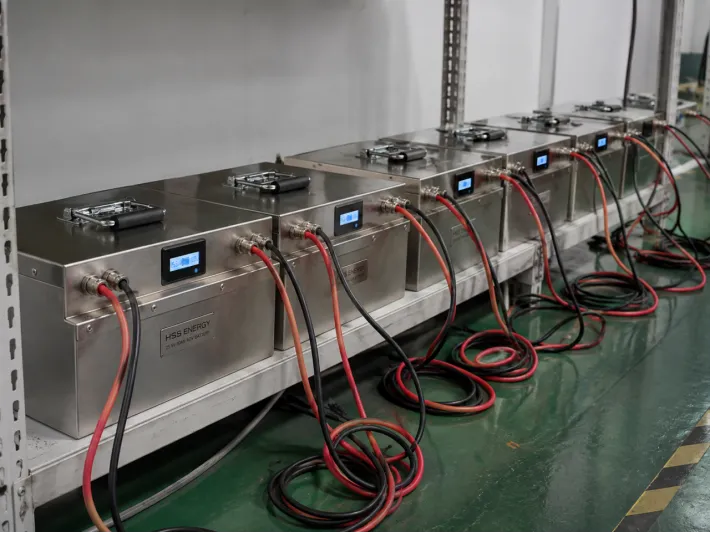
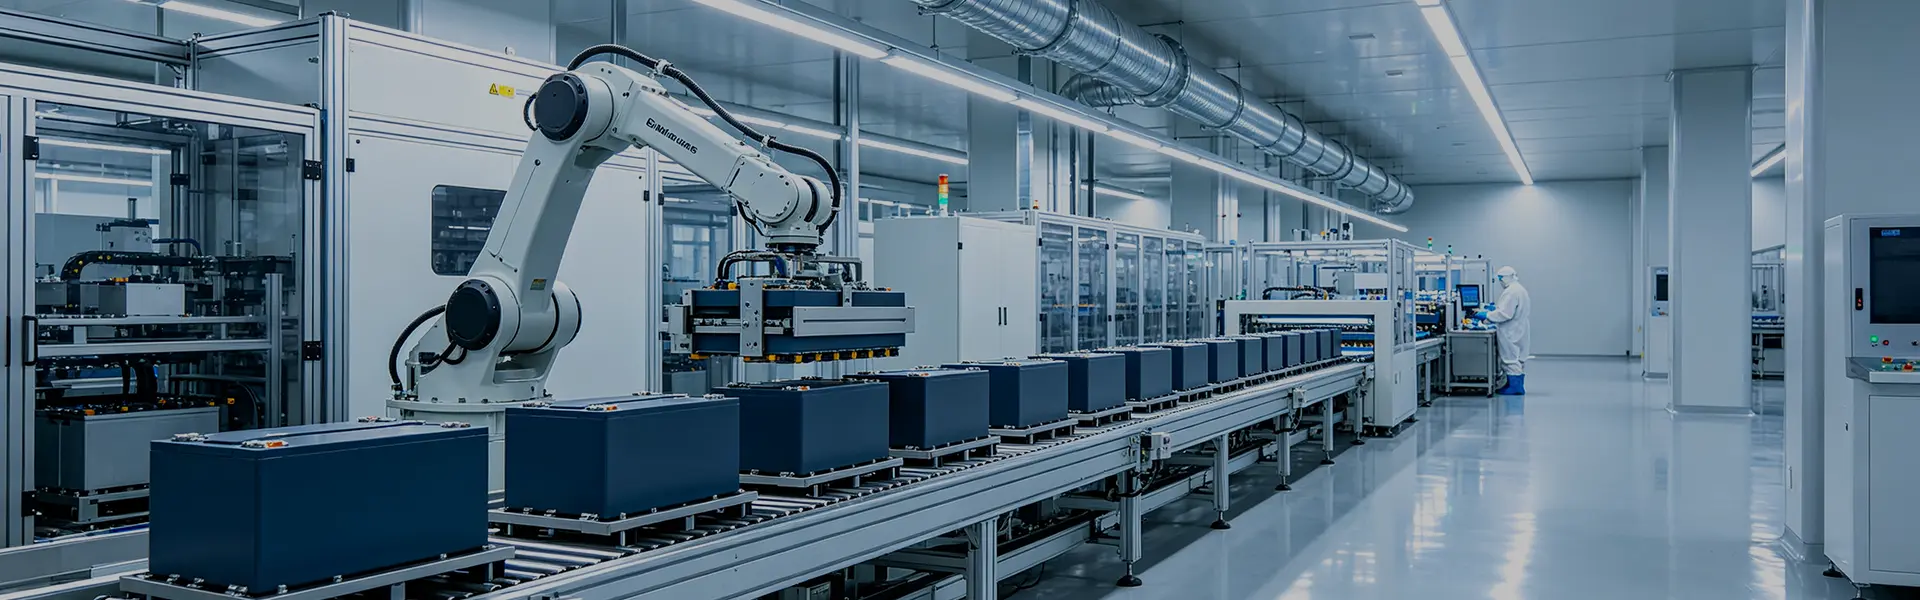
HSS Energy AGV akkumulátoregységek a kötegelt elektromos ellenőrzés során
Egyedi AGV-akkumulátor esetén a gyártásellenőrzésnek meg kell erősítenie a csomag konzisztenciáját és a jármű számára fontos interfészeket. Az ellenőrzést a jóváhagyott projektspecifikáció alapján határozzák meg, nem pedig egyetlen általános ellenőrzőlistát.
· Akkumulátorfeszültség és elektromos ellenőrzés
· BMS működési és védelmi ellenőrzések
· Töltés/kisütés ellenőrzése a jóváhagyott konfiguráció szerint
· Kommunikáció ellenőrzése, ahol CAN vagy RS485 van megadva
· Csatlakozók, kábelek és kivezetések ellenőrzése
· Kijelző/állapot-ellenőrzés, ahol van
· Mechanikai és megjelenési ellenőrzés
· Projektspecifikus végső ellenőrzés a szállítás előtt
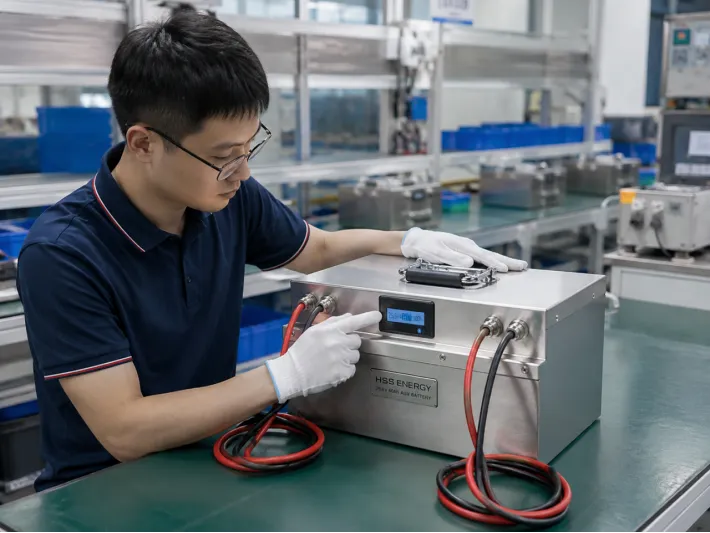
A HSS Energy AGV akkumulátoregység végső működési ellenőrzése
|
Alkalmazás |
Fókusz az akkumulátor tervezésére |
|
Raktári AGV |
Üzemidő, útvonalciklus, dokkolás és járműkommunikáció |
|
AMR |
Kompakt integráció, SOC információk és gyakori töltési lehetőségek |
|
Anyagkezelő robot |
Csúcsáram a gyorsítás és a hasznos teher mozgása közben |
|
Autonóm kocsi / vontató |
Hosszú üzemidő és ismételhető töltési ütemterv |
|
Ellenőrző robot |
Kompakt csomagolás és alkalmazás-specifikus futási idő |
|
Szerviz / Mobil Robot |
Mechanikai integráció, alacsony feszültségű platform és kommunikációs igények |
|
Lépés |
Színpad |
Kimenet |
|
1 |
Járműadatok |
Feszültség, terhelés, üzemidő, akkumulátorrekesz, töltő és vezérlő |
|
2 |
Akkumulátor javaslat |
Kémia, sorozatkonfiguráció, kapacitás és elektromos architektúra |
|
3 |
Interfész megerősítése |
Csatlakozó, kivezetés, CAN/RS485 leképezés és töltő interfész |
|
4 |
Minta |
Prototípuscsomag az egyeztetett konfigurációnak megfelelően |
|
5 |
Járműteszt |
Az üzemidő, a csúcsterhelési viselkedés, a töltés és a kommunikáció ellenőrizve a célberendezésen |
|
6 |
Megerősítés |
A specifikáció és az interfészek az érvényesítés után lefagytak |
|
7 |
Termelés |
Tételgyártás és projektspecifikus ellenőrzés |
|
Kérdés |
Ha igen / kötelező |
Következő ellenőrzés |
|
Meglévő AGV feszültségplatform? |
Használja a jármű feszültségét kiindulási pontként |
Ellenőrizze a töltő és a vezérlő feszültségtartományát |
|
Teljes műszakos működés töltés nélkül? |
Méret a szükséges használható futásidőhöz |
Ellenőrizze az átlagos terhelést és tartalék SOC-t |
|
Töltési megállók vannak? |
Értékelje a dokkoló vagy a lehetőség díját |
Erősítse meg a megengedett töltőáramot és az érintkező/interfész kialakítását |
|
Nagy gyorsulás/emelési terhelés? |
A csúcsáramot külön kezelje |
Erősítse meg a csúcs amplitúdóját és időtartamát |
|
Gépkocsi kommunikáció szükséges? |
Válassza a CAN vagy az RS485 lehetőséget |
Erősítse meg a protokoll- és jelleképezést |
|
Javított akkumulátorrekesz? |
A mechanikai kialakítás követi a rendelkezésre álló helyet |
Erősítse meg a burkolatot, a csatlakozót és a szerviz hozzáférést |
A tanúsítás és a szállítási dokumentáció konfigurációfüggő. A rendelkezésre álló dokumentációt meg kell erősíteni a végső akkumulátormodell, a célpiac és a vevői követelmények alapján. A HSS Energy biztosítani tudja a jóváhagyott projekthez szükséges dokumentációs csomagot, ha rendelkezésre áll.
Mivel az AGV- és robotakkumulátorokat a célberendezéshez szabják, a tanúsítási hatókör nem terjed ki minden feszültségre, kapacitásra, házra vagy interfészváltozatra, kivéve, ha ez a pontos konfiguráció szerepel a vonatkozó tanúsítványban vagy jelentésben.
· AGV / AMR / robot típusa és alkalmazása
· Névleges rendszerfeszültség és megengedett feszültségtartomány
· Átlagos üzemi áram vagy teljesítmény
· Csúcsáram és csúcsidőtartam
· Szükséges futási idő a töltések között
· Napi nyitvatartási idő / műszakminta
· Az akkumulátorrekesz méretei és a szerelési korlátok
· A meglévő akkumulátor adatai, ha cseréli a jelenlegi akkumulátort
· Töltési mód és a töltő specifikációja
· CAN / RS485 követelmény és protokoll dokumentáció
· Csatlakozó-, kivezetés- és kábelkövetelmények
· Működési hőmérséklet és telepítési környezet
· Célpiac, tanúsítási követelmény és becsült mennyiség
Az ezen az oldalon látható 25,6 V 60 Ah / 1,536 kWh konfiguráció egy HSS referenciakonfiguráció, amely a mellékelt projektadatokon alapul. Ez nem egy univerzális AGV akkumulátor specifikáció. A folyamatos áram, a csúcsáram, a ház, a súly, a csatlakozó, a kivezetés, a kommunikációs leképezés és a végső töltőprofil továbbra is a projekt által jóváhagyott marad.
Az akkumulátor végső feszültségtartománya, kapacitása, áramkorlátok, BMS beállítások, kommunikációs protokoll, mechanikai felépítés, csatlakozórendszer, töltési paraméterek és dokumentáció a jóváhagyott projekt adatlapon, műszaki megállapodáson, minta visszaigazoláson, PI-n vagy szerződésen alapul. Ha a weboldal információi eltérnek egy jóváhagyott projektdokumentumtól, a jóváhagyott projektdokumentum az irányadó.
Küldje el a jármű feszültségét, terhelési adatait, a szükséges üzemidőt, a csúcsáramot, az akkumulátorrekesz méreteit, a töltési módot és a kommunikációs követelményeket. A HSS Energy ezeket a bemeneteket használhatja az akkumulátor architektúrájának és a célberendezésen érvényesítendő interfészek meghatározására.