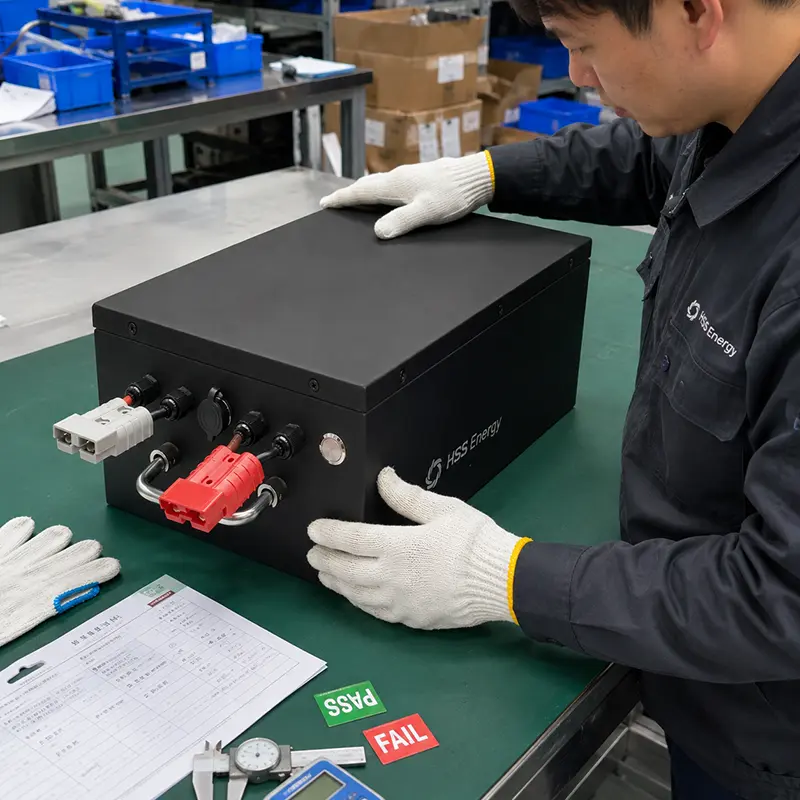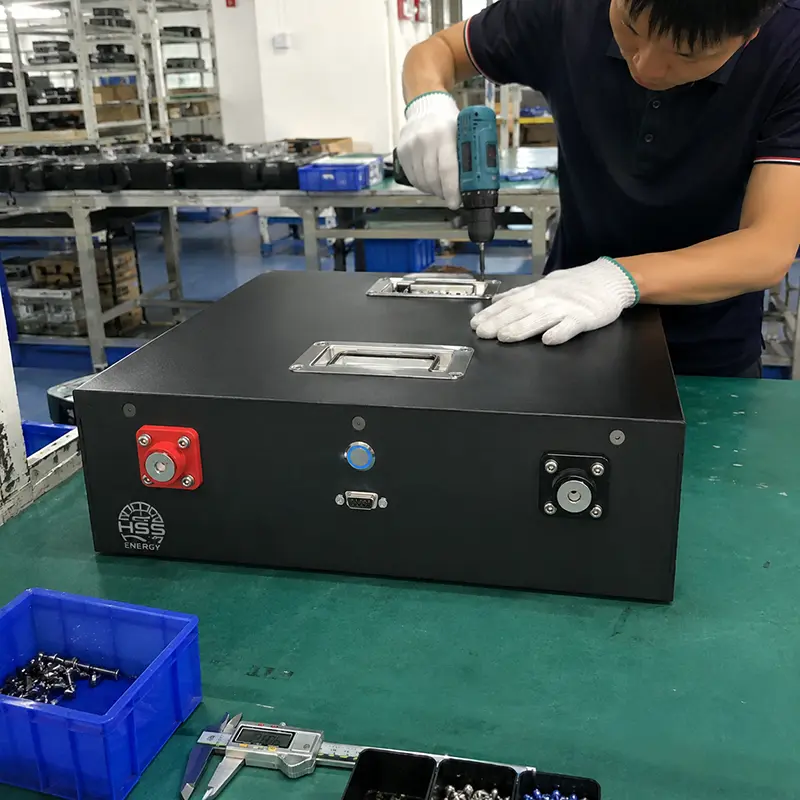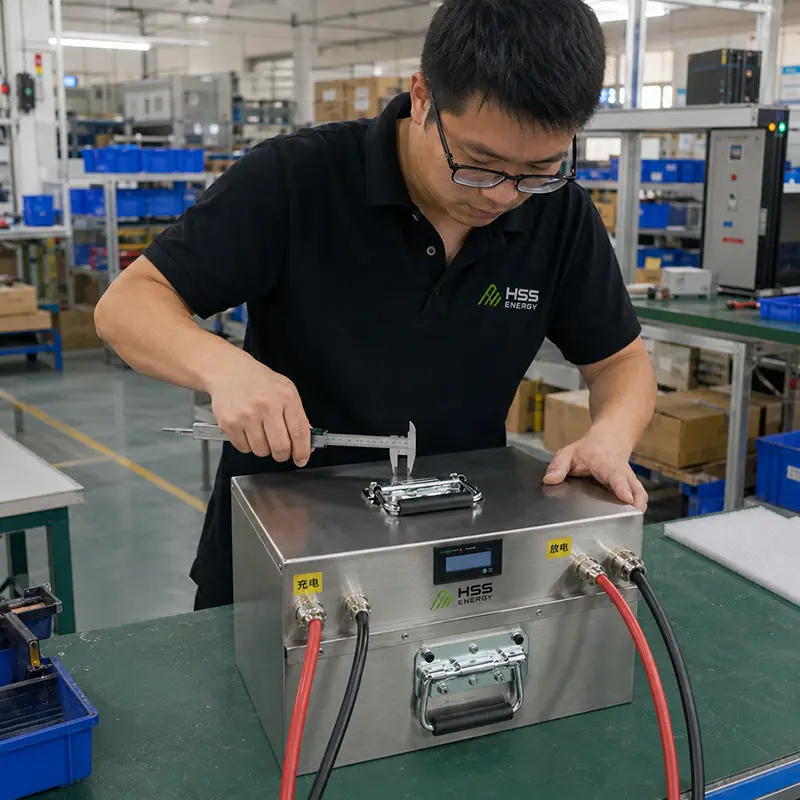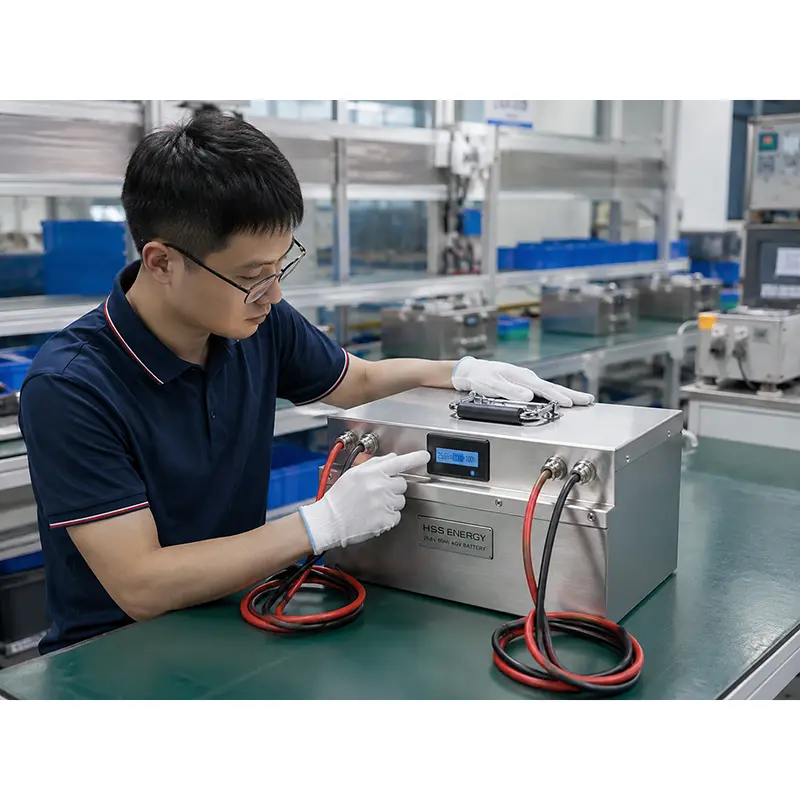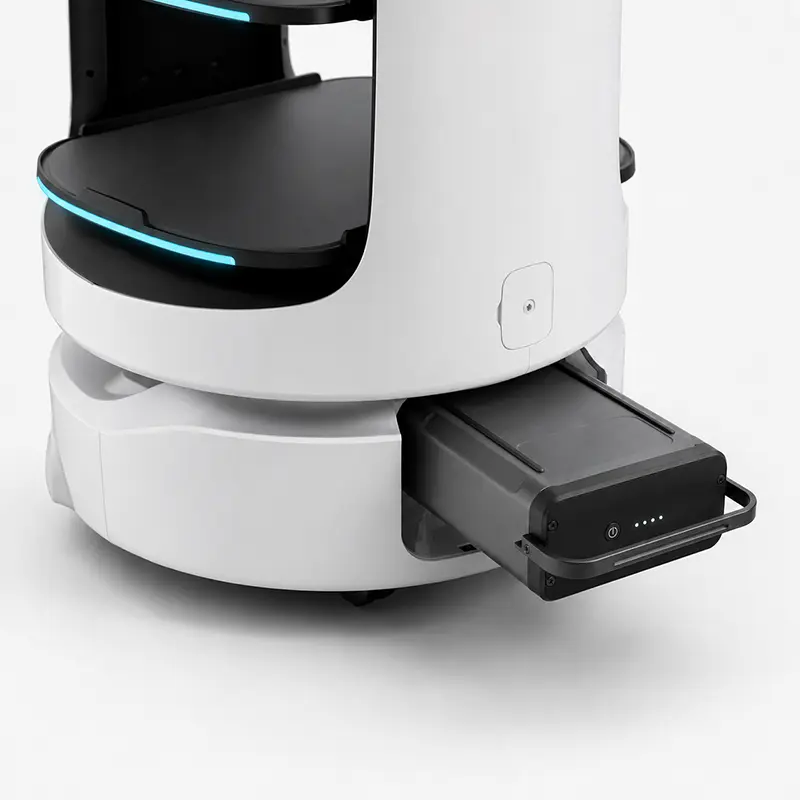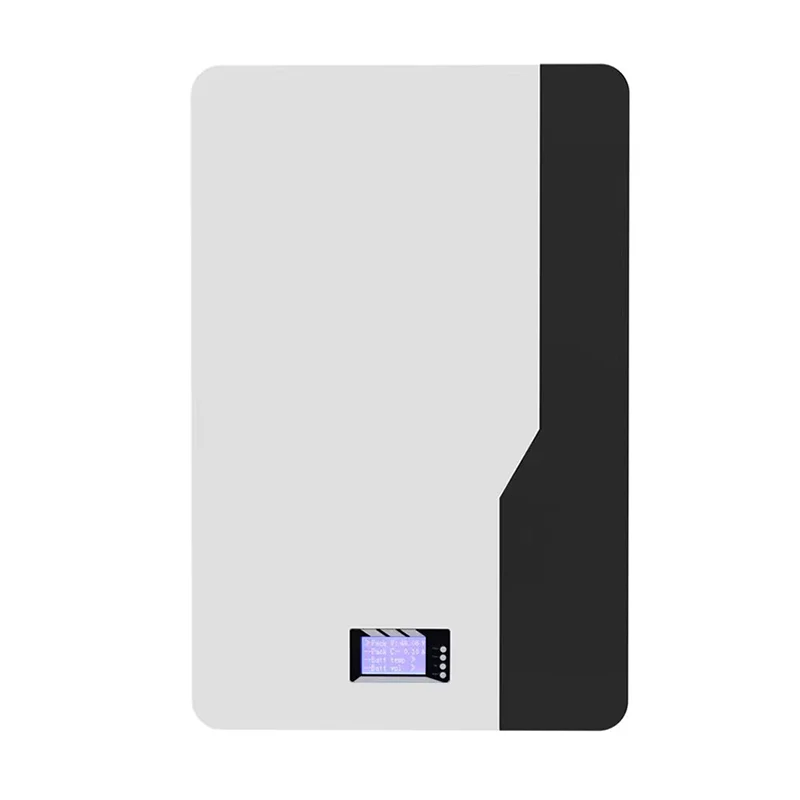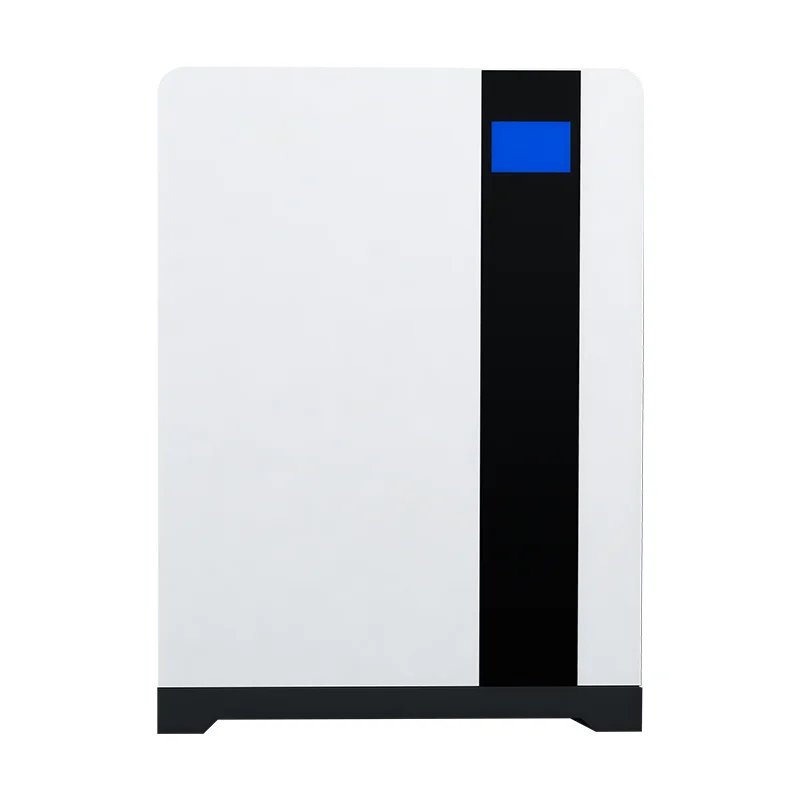
A robot akkumulátorának többet kell támogatnia, mint az üzemidőt. Ezenkívül illeszkednie kell a géphez, kezelnie kell a motor és a hajtómű terheléseit, dolgoznia kell a töltési stratégiával, és az akkumulátor adatait cserélnie kell a robottal, amikor kommunikációra van szükség.
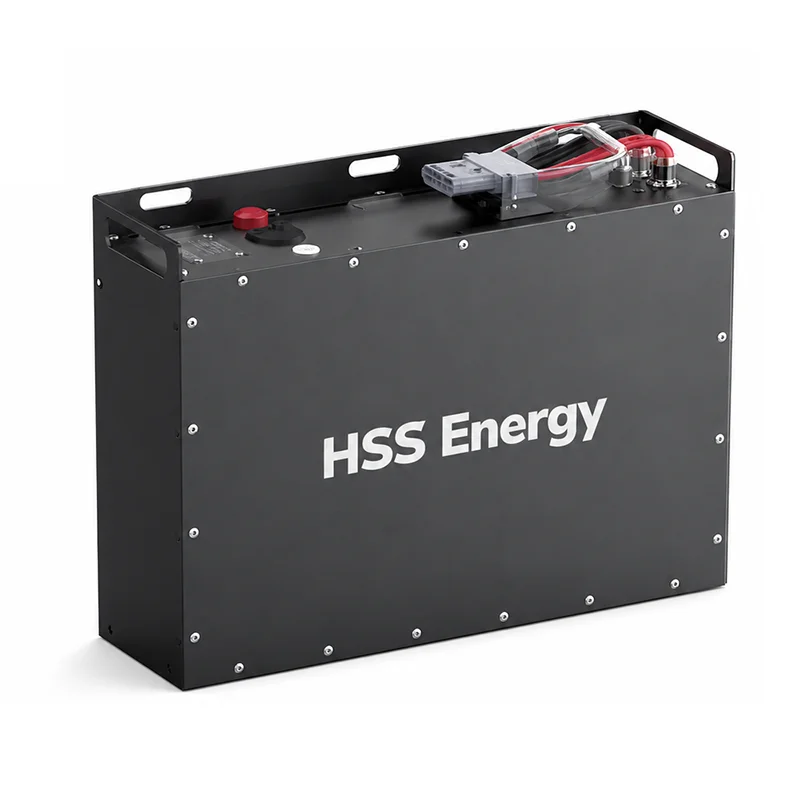
A HSS Energy Robot akkumulátorokat szállít szállítórobotokhoz, AGV-ekhez, AMR-ekhez és más autonóm vagy mobil robotplatformokhoz. Az általános feszültségplatformok 24 V-tól 48 V-ig terjednek, jellemző kapacitásuk 20 Ah és 100 Ah között van. Ez a kategória elsősorban a LiFePO4 kémiát használja, a végső kapacitást, az áramerősséget, a BMS-t, a kommunikációt és a mechanikai elrendezést a robot körül konfigurálják. Robot akkumulátor sorozatunk olyan termékeket tartalmaz, mint pl48V 60Ah AMR akkumulátor, 24V 100Ah LiFePO4 akkumulátorés így tovább.
|
Küldje el robotjának műszaki adatait az akkumulátor konfigurációjának áttekintésére Robot típusa • Feszültség • Üzemidő • Áram • Akkumulátortér • Töltés • Kommunikáció • Mennyiség |
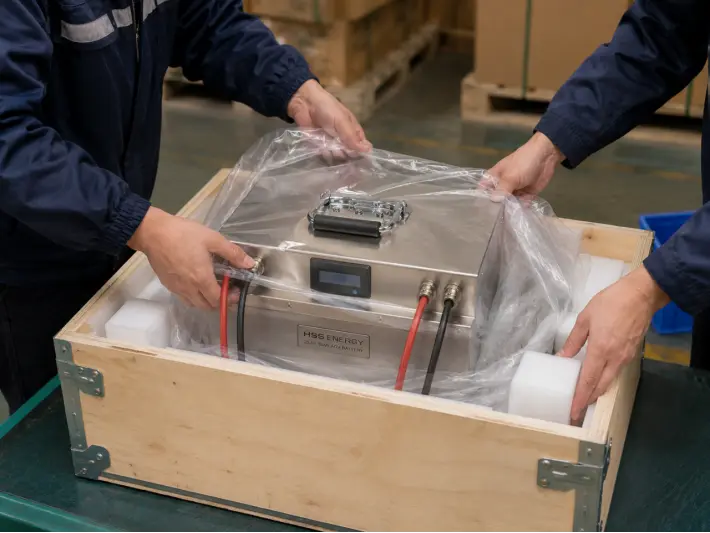
A folyamatosan közlekedő szállítórobot, a rakományokat a munkaállomások között mozgó AGV, valamint az emberek és berendezések körül dinamikusan működő AMR különböző akkumulátor-konfigurációkat igényelhet még azonos névleges feszültség mellett is.
· szükséges működési idő
· normál és csúcsáram
· motor vagy hajtómű terhelése
· töltési gyakoriság és a rendelkezésre álló töltési időtartam
· az akkumulátortér méretei és súlykorlátozása
· kommunikációs és megfigyelési követelmények
|
Az üzemidő és a csúcsáram külön döntés Az akkumulátor elegendő Ah-val rendelkezhet a szükséges váltáshoz, de még mindig alkalmatlan, ha a BMS vagy a cella konfigurációja nem támogatja a gyorsítást vagy más rövid távú terhelési csúcsokat. |
A HSS Energy robot akkumulátorok projektjei általában 24 V-tól 48 V-ig terjednek, jellemzően 20 Ah és 100 Ah közötti kapacitással. A LiFePO4 a fő kémia ebben a kategóriában, különösen ott, ahol az ismételt kerékpározás, a kiszámítható működés és a napi használat a prioritás.
A feszültségplatformnak követnie kell a robotvezérlőt és a hajtásrendszert. A kapacitást ezután az üzemidő, a töltési lehetőségek és a rendelkezésre álló hely alapján kell kiválasztani. A nagyobb akkumulátor nem automatikusan jobb, mert a több Ah nagyobb méretet, súlyt és töltési időt is jelent.
|
Robot Platform |
Az akkumulátor prioritásai |
|
Szállító robotok |
Üzemidő, kompakt integráció, jármű tömege és gyakori stop-and-go mozgás. |
|
AGV-k |
Üzemi ciklus, rakomány tömege, útvonal hossza, töltőablak és kommunikáció a járművezérlő rendszerrel. |
|
AMR-ek |
Dinamikus terhelési profil, futási idő, csúcsáram, akkumulátorfigyelés és automatikus töltési stratégia. |
A jóváhagyott konfigurációtól függően a CAN, az RS485 és a Bluetooth támogatható az akkumulátoradatokhoz, a felügyelethez vagy a robotvezérlővel való integrációhoz. A pontos kommunikációs protokollt meg kell erősíteni az adott projekthez, nem pedig az interfész nevéből feltételezni.
Egy megfelelő töltő is konfigurálható. Az egész napos robotok esetében az akkumulátor kapacitását és a töltőteljesítményt együtt kell felülvizsgálni, hogy a rendelkezésre álló töltési ablakok illeszkedjenek a működési ütemtervhez.
A robotakkumulátorokat gyakran rögzített alvázra vagy akkumulátorrekeszre kell felszerelni. A csatlakozókat ezért a tényleges robothoz vagy géphez illesztik, és nem szabványosítják az egész kategóriát. Az OEM-projektek esetében a HSS Energy át tudja tekinteni a ház méreteit, a kábel irányát, a csatlakozó helyzetét, a szolgáltatáshoz való hozzáférést és a szerelési követelményeket az elektromos specifikációval együtt.
· 25,2 V 25,6 Ah kézbesítő robot akkumulátor
· 25,6 V 60 Ah AGV akkumulátor
· 25,6 V 100 Ah AGV akkumulátor
· 48V 30Ah AMR akkumulátor
· 48V 60Ah AMR akkumulátor
Ezek válogatott példák, nem pedig a teljes termékskála. Egyéb 24V-48V / 20Ah-100Ah konfigurációk fejleszthetők az üzemidő, az aktuális igény, az akkumulátor kapacitás, a kommunikációs és töltési követelmények szerint.
Új robotplatformok és csereprojektek esetén a HSS Energy felülvizsgálhatja a feszültséget, kapacitást, áramerősséget, LiFePO4 cella konfigurációt, BMS-t, CAN / RS485 / Bluetooth-t, töltőt, csatlakozót, burkolatot, méreteket, kábeleket, címkézést és egyéb projektspecifikus követelményeket.
|
Tipikus fejlesztési munkafolyamat Követelmény -> Akkumulátor-javaslat -> Prototípus -> Robotteszt -> Megerősítés -> Tömeges gyártás |
A minta valódi robotban való tesztelése hasznos a futási idő, az aktuális viselkedés, a kommunikáció, a töltés és a fizikai alkalmasság ellenőrzéséhez, mielőtt a gyártási specifikáció véglegesítené.
Küldje el a robot típusát és alkalmazását, a szükséges feszültséget, a szükséges működési időt, a normál és csúcsáramot, a motorinformációkat, az akkumulátortér méreteit, a töltési módot, a CAN / RS485 / Bluetooth követelményeket, a csatlakozó követelményeket és a várható rendelési mennyiséget.
|
Az indulás leggyorsabb módja Ha rendelkezésre áll, küldje el a robot elektromos diagramját, a meglévő akkumulátor specifikációját vagy az akkumulátor rekesz rajzát a megkereséssel együtt. |
Milyen feszültség- és kapacitástartományok gyakoriak?
A HSS Energy robot akkumulátor projektjei általában 24 V-tól 48 V-ig és körülbelül 20 Ah-tól 100 Ah-ig terjednek.
Milyen kémiát használnak?
Ez a kategória főleg LiFePO4-et használ.
Tud kommunikálni az akkumulátor a robottal?
Igen. A projekttől függően a CAN, az RS485 és a Bluetooth opcionális. A pontos protokollt meg kell erősíteni a robotvezérlővel.
Tudsz adni töltőt?
Igen. A jóváhagyott akkumulátorrendszerhez megfelelő töltő konfigurálható.
Testreszabható az akkumulátorház és a csatlakozó?
Igen. A mechanikai méretek, a ház, a csatlakozó és a kábelek elrendezése áttekinthető a tényleges robot körül.